专注物联网、传感器设计 - 制造 - 技术方案!
品牌质造.精品诚企 工程部:0510-85382096 | English


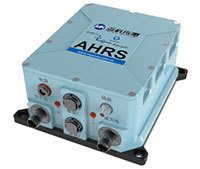


IMU-GI700光纤惯性导航系统
三轴(陀螺、加速度计)
航向角0-360°、姿态角俯仰角 ±90°、 横滚角 ±180
航向0.06° (1σ)自寻北
导航精度1-2 n mile/h (CEP 纯惯性) 1.2m(GNSS组合) 2cm+1ppm(GNSS RTK状态)
供电 电压DC 18-36V
RS-232、RS-422、CAN2.0b、网口 支持PPS、EVENTMARK输入/输出可选
宽温工作-40~55℃
数据更新率200HZ可调
工作模式车载模式(默认模式);机载模式;船载模式
-
产品配备全温高精度闭环光纤陀螺、高精度石英加速度计,借助于创新的惯性器件误差标定补偿与捷联导航技术,可实现自主寻北精度以及自主导航精度。
产品配套原始数据存储及测绘级导航事后处理软件,可全面满足移动城市测绘、海洋测绘等多种测绘领域应用需求。为满足兼容性需求,产品内置了支持自主功能的移动测绘级多模多频 接收机,同时搭载了全新的组合导航传感器融合算法引擎 ,利用 针对遮挡、多路径干扰情况下的优化设计,可实现更长时间的高精度保持输出。为满足扩展性需求,产品支持里程计气压高度计等多种传感器外接,采用多传感器数据融合技术将惯性测量与里程计 气压高度仪等相结合,可实现长时间高精度的组合导航,特别适用于陆基高精度定位定向及船用罗经等方向应用。
主要特点
●多波束水文测量
●船舶、车辆及飞机导航
●武器发射平台、动基座稳定控制
●光电探测稳定
●导航
-
三轴(陀螺、加速度计)
航向角0-360°、姿态角俯仰角 ±90°、 横滚角 ±180
航向0.06° (1σ)自寻北
导航精度1-2 n mile/h (CEP 纯惯性) 1.2m(GNSS组合) 2cm+1ppm(GNSS RTK状态)
供电 电压DC 18-36V
RS-232、RS-422、CAN2.0b、网口 支持PPS、EVENTMARK输入/输出可选
宽温工作-40~55℃
数据更新率200HZ可调
工作模式车载模式(默认模式);机载模式;船载模式
手册下载
倾角监测
X、Y轴,工业设计、小体积、低功耗
罗盘航向
X、Y、Z三轴,姿态解算测量算法
imu惯性传感器
三轴角度、角速度、加速度、磁场测量
航姿参考系统
满足静态、动态、高低温各种复杂环境使用