专注物联网、传感器设计 - 制造 - 技术方案!
品牌质造.精品诚企 工程部:0510-85382096 | English


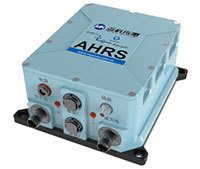

IMU/AHRS为人形机器人/轮式机器人/机器狗姿态运动核心传感器
分类:
作者:
AI人工智能、算力提升与大模型技术迅猛发展的推动下,具身机器人/人形机器人/四足机器人/轮式机器人/机器狗领域迎来了前所未有的发展机遇。然而,行业普遍面临的一个核心挑战是:机器人在行走过程中,其姿态难以被快速而准确地估计。基于长期与行业客户的深度合作与技术适配,我们积累了丰富的实战经验,使我们的传感器在高动态环境下仍能实时、精准地反馈载体状态。

1、IMU惯性测量单元,由三轴陀螺仪(角速度)和三轴加速度计(线性加速度)组成,通过互补滤波或卡尔曼滤波融合数据,输出相对姿态(俯仰角、横滚角)。其核心优势在于成本较低、低延迟(<0.5ms)、高刷新率(1KHz+),适合高频动态控制,但陀螺积分得出的航向角(Yaw)会随时间漂移。就是赋予机器人“平衡感”和“运动协调能力”的那个核心部件,它让机器人从一台僵硬的机器,向一个拥有灵活、自主运动能力的智能体迈出了关键一步。
2、姿态参考系统(AHRS),在六轴基础上集成三轴磁力计,通过地磁场提供绝对航向参考,形成完整的三维姿态解算(Roll/Pitch/Yaw)。其核心价值在于长期姿态稳定性,在良好磁环境下进行空间校准后航向精度可达 1°,最大的挑战是磁干扰。在人型机器人上,这个问题尤其突出,因为机器人体内就有大量的电机和磁性材料。解决方案是先进的传感器融合算法和系统设计:1. 自适应滤波算法:如扩展卡尔曼滤波(EKF)。这些算法会实时评估磁力计数据的可靠性。当检测到强磁干扰时(例如机器人自身电机大力矩输出),算法会智能降低磁力计在融合中的权重,将陀螺仪和加速度计的权重加大,或自动切换成“六轴模式”,当干扰减轻或消失后,再融合磁力计数据。2. 软铁和硬铁校准:在机器人组装完成后,进行一次详细的磁力计校准,补偿。

倾角监测
X、Y轴,工业设计、小体积、低功耗
罗盘航向
X、Y、Z三轴,姿态解算测量算法
imu惯性传感器
三轴角度、角速度、加速度、磁场测量
航姿参考系统
满足静态、动态、高低温各种复杂环境使用